RC-Strandflieger
Der RC-Strandflieger aus dem 3D-Drucker
Ein RC-Flugzeug, das komplett aus dem 3D-Drucker kommt. Modulares System, alle Teile sind einfach austauschbar. Keine Schraube am ganzen Flieger außer den dreien, die den Motor halten. Kein Holz, keine Folie, optional Kohlefaserrohr — drucken, kleben, fliegen.
Was ihn besonders macht:
Er ist für Situationen ausgelegt die eigentlich gegensätzlich sind: Wind, Böen sowie Windstille.
Gesteuert wird über Seiten- und Höhenruder: mit einem kräftiger Polyeder-Knick in den Flügelohren, der ihn von selbst aufrichtet.
Der Flügel ist ein Baukasten. Wer eigene Module bauen will, kann die Daten bearbeiten oder das Verbindungsstück als Muster nutzen.
Die Wandstärke ist die Konstruktion. Die Modelle werden sie erst im Slicer hohl, mit einem Perimeter (wandstärke von 1 bis 3) und null Infill.
Er balanciert von selbst. Die Rumpflänge ist genau so gewählt, dass Akku, Motor und Elektronik den Schwerpunkt dorthin legen, wo er hingehört.
Das brauchst du:
Einen 3D-Drucker mit 250 mm Bauhöhe, eine kleine Rolle Filament, Holzleim (schnell) oder spezial Kunststoff-Kleber. Dazu die Elektronik: ein 1S-Whoop-Motor, ein ESC, ein ELRS-Empfänger, zwei kleine Servos (unter 4g), ein Step-up-Wandler und ein 1S-Akku. Sender: irgendetwas mit ExpressLRS, in meinem Fall der beliebte Radiomaster Pocket.
Alles zusammen liegt zwar auf dem, was ein fertiger Schaumflieger kostet — aber geht was kaputt, druckst du das Teil einfach nach - gefällt dir was nicht ? passt du es an ! usw...
Eckdaten
| Spannweite | 700 mm |
| Abflugmasse | 177 g |
| Reisegeschwindigkeit | 27 km/h |
| Flugzeit | ~15 Minuten mit 370 mAh |
| Antrieb | 1S, 1102-Motor, 89-mm-Propeller |
| Material | ~150 g PETG |
| Druckzeit | ~19 Stunden |
Weitere Technische Details - weiter unten !
1. Drucken
DOWNLOAD:
[DOWNLOADBEREICH IM AUFBAU]
Folgendes: PETG · Düse 0,4 · Extrusionsbreite 0,4 · Schichthöhe 0,15 · Stützen nur bei Notwendigkeit · Bett 60-80 °C · stehende Teile langsam, flache mittelschnell.
| Teil | Anz. | Walls | Infill | Top | Bottom | Lage |
|---|---|---|---|---|---|---|
| T1 Motorhaube | 1 | 1 | 0 % | 0 | 17 | stehend auf dem "Propeller", Brim ! |
| T2 Rumpfpod | 1 | 1 | 0 % | 0 | 4 | stehend auf dem Zapfen (kleine Seite) Brim ! |
| T3 Akkuluke | 1 | 3 | 0 - 100 % | – | – | flach |
| T4 Flügelmodul | 4 | 1 | 0 - 0,5 % | 0 | 4 | stehend auf der Wurzelrippe, vlt. Brim |
| T5 Verbinder gerade | 1 | 3 | 0 - 5 % | 3 | 3 | liegend |
| T6 Keilzunge 15° | 2 | 3 | 0 % | 3 | 3 | liegend |
| T7 Keilkragen 15° | 2 | 3 | 15 % | 3 | 3 | flach — 2. Stück spiegeln |
| T8 Randbogen | 2 | 1 | 0 % | 0 | 4 | liegend — 2. Stück spiegeln |
| T9 Heckausleger | 1 | 1 | 0 % | 0 | 4 | stehend, dickes Ende unten, langsam Drucken, Brim ! |
| T10 Höhenleitwerk | 1 | 2 | 0 - 100 % | – | – | flach |
| T11 Seitenleitwerk | 1 | 2 | 0 - 100 % | – | – | flach |
| T12 Schubstange | 2 | 3 | 0 - 100 % | – | – | flach |
Zuerst nur EIN Flügelmodul drucken und wiegen: 17 g ± 2 g. Deutlich mehr heißt, der Slicer füllt irgendwo — Top Layers und Infill nachkontrollieren.
Wenn etwas nicht passt ?
| Problem | Fix |
|---|---|
| Zapfen zu stramm | Am Zapfenteil: XY-Größenkompensation (Horizontal Expansion) −0,05 bis −0,1 mm |
| Zapfen zu locker | Am Lochteil: XY-Kompensation +0,05 mm. Bis 0,3 mm Spiel füllt der Kleber |
| Erste Schicht zu breit, Zapfen klemmt am Ansatz | Elephant Foot Compensation 0,2 mm |
| Teil fällt vom Bett | Brim auf 12 mm, Lüfter für die ersten 3 Schichten aus |
| Modul zu schwer | Top Layers muss 0 sein, Infill 0 %, Perimeter 1 |
| Fäden und Nasen | Temperatur 10 °C runter, Retraction 1,5 mm |
| Schraubloch zu eng | ø1,5 mm einmal mit dem Bohrer nachfahren — FDM-Löcher werden immer enger als konstruiert |
| Ausleger kippt beim Drucken | Bei X 105 teilen, vorderer Hälfte einen 22er Zapfen anmodellieren |
| Die erste Schicht breiter und keiner der Zapfen geht in seine Tasche ? | Elephant-Foot-Kompensation auf 0,2 mm stellen |
2. Zusammenbau
Kleber: Nur Holzleim (schnell) oder spezial Kunststoff-Kleber. Kein dünnflüssiger Sekundenkleber oder Aktivator an Stoßfugen — der versprödet PETG.
Grundregel: Jede Baugruppe erst trocken stecken, mit dem Lineal prüfen, dann erst der erste Kleber.
2.1 Flügel
Warum zuerst: Wenn hier etwas klemmt, ist noch nichts geklebt.
- T6 Keilzunge in ein Außenmodul (T4) stecken, 23 mm tief.
- T7 Keilkragen über die Zunge schieben, bis er an der Modulstirn liegt. Dicke Seite nach unten.
- Zweites Modul aufstecken → eine Flügelhälfte mit 15° Knick am äußeren Stoß.
- Zweite Hälfte spiegelbildlich. Aufpassen: der Kragen ist seitenverkehrt.
- T5 Verbinder gerade zwischen die beiden Innenmodule.
- T8 Randbogen in die äußeren Taschen.
- Trockenprobe: Spannweite messen — 700 mm ±3. Beide Ohren müssen gleich hoch stehen. Flügel auf den Tisch legen: die Innenmodule liegen plan auf, die Außenmodule heben je ~25 mm ab.
- Passt alles: von außen nach innen kleben, Stoßfugen dünnflüssig, Taschen mittelviskos.
2.2 Heck
Warum vor dem Rumpf: Am offenen Ausleger kommst du noch überall ran.
- T10 Höhenleitwerk von hinten in den tiefen Querschlitz des T9 Auslegers schieben, bis es mittig sitzt. Rippen und Ruderhorn zeigen nach oben.
- T11 Seitenleitwerk von oben mit seinem Zapfen in den Schlitz im Pad drücken. Das Ruderhorn zeigt nach unten.
- Rechten Winkel prüfen — beide Leitwerke zueinander und zum Ausleger. Dann kleben.
2.3 Rumpf
- T1 Motorhaube über den Zapfen des T2 Rumpfpods schieben. Außen bündig, an den Flanken kleben.
- Motor von vorn auf den Spant schrauben, 3 × M1.4. Kabel durch das ø3-Loch nach hinten.
2.4 Elektronik einbauen — vor dem Flügel!
Warum: Der aufgeklebte Flügel deckt die Servoschächte zu. Danach kommst du nur noch durch die Luke.
- Siehe Abschnitt 4. Erst wenn alles läuft, geht es weiter.
2.5 Endmontage
- T9 Ausleger in die Buchse im Podheck stecken, 25 mm tief. Vorher T12 Schubstangen durch die beiden Kanäle fädeln.
- Schubstangen an den Servohebeln einhängen (Servos auf Mitte, Ruder neutral), hinten in die Ruderhörner.
- Flügel auf den Pod. Das ist die tragende Klebung — großzügig, ganze Auflagefläche. Vorderkante bündig mit dem Sattelbeginn.
- T3 Akkuluke von vorn unter die Rumpfhaut schieben, hinten liegt sie unter der Flügelnase. Nicht kleben.
3. Elektronik — Schritt für Schritt
3.1 Verkabelung
Wichtig: Die rote Ader des Reglers ist abgezwickt. Der lineare BEC des XP-7A kann an 1S nicht auf 5 V hochsetzen — die Servos hängen deshalb am Step-up.
Akku +  ──┬── Regler +
          └── Step-up IN+
Akku −  ──┬── Regler −
          └── Step-up IN−

Regler  ── 3 Phasen ──> Motor
Regler  ── Signal ─────> RX PWM3
Regler  ── Masse ──────> RX Masse
Regler  ── rot ────────> ABGEZWICKT

Step-up OUT 5 V ──┬── RX Plus
                  ├── Servo Höhe   Plus
                  └── Servo Seite  Plus
Step-up OUT GND ──┴── gemeinsame Masse mit RX und Reglern

RX PWM2 ──> Servo Höhenruder Signal
RX PWM4 ──> Servo Seitenruder Signal- Alles außerhalb des Rumpfs verlöten und einmal komplett testen. Erst dann einbauen.
- Reihenfolge im Pod von vorn nach hinten: Akku → Servos (Seitentaschen) → Regler + Step-up → Empfänger. Antennen des RX nach hinten aus dem Rumpf führen, 90° zueinander.
3.2 Sender — RadioMaster Pocket
- Sender per USB-C voll laden.
- Einschalten: Power-Taste ~2 s halten, bis das Display kommt.
- Beim allerersten Start: Sprache, Datum, Uhrzeit. Falls nach der Funk-Region gefragt wird: EU 2,4 GHz (LBT).
- Sticks kalibrieren:
SYS→PAGE>bis Hardware → Calibration → Anweisungen folgen. - Neues Modell:
MDL→ Model Select → leeren Platz wählen → Create Model → Name „Boxer". MDL→ Model Setup, Seite 1: Internal RF → CRSF, Baudrate 400 K. Externes HF-Modul aus.
3.3 Empfänger binden
- Empfänger noch nicht ins Flugzeug — nur Akku dran.
SYS→ Tools → ExpressLRS starten.- Einstellen: Packet Rate 250 Hz · TLM Ratio 1:64 · Power 25 mW (reicht für Park und Küste dicke).
- Empfänger zum ersten Mal mit Strom versorgen — er geht 60 s automatisch in den Bindemodus (LED blinkt schnell). Falls nicht: dreimal kurz hintereinander aus- und einschalten.
- Im Lua-Script Bind drücken. LED wird ruhig, im Sender erscheint Telemetrie.
- Failsafe setzen: Empfänger 60 s ohne Bindung laufen lassen → er macht einen WLAN-Hotspot auf. Damit verbinden, im Browser die IP öffnen und Failsafe auf Gas aus, Ruder neutral stellen. Ausgänge auf 50 Hz PWM lassen (Analogservos).
3.4 Kanäle und Wege
- Zuordnung: CH2 = Höhe · CH3 = Gas · CH4 = Seite. CH1 bleibt frei.
- Empfehlung: Beides auf den rechten Stick legen —
MDL→ Mixes → CH4 → Source auf Ail ändern. Dann steuerst du Höhe und Seite mit einer Hand, Gas links. - Gasweg prüfen: Sender an, Gas ganz runter, Trimmung runter. Erst dann den Akku ans Modell.
- Motorprobe ohne Prop. Dreht er falsch herum: zwei beliebige der drei Motorkabel tauschen.
- Prop montieren — Beschriftung nach vorn. Kurz antippen: Der Luftstrom muss nach hinten gehen.
- Servos mitteln: Sender an, Trimmungen auf null. Erst dann die Ruderhörner ankleben und die Schubstangen einhängen — beide Ruder exakt neutral.
- Laufrichtung prüfen: Höhenruder-Stick ziehen → Ruder geht hoch. Rechter Ausschlag → Seitenruder nach rechts. Falsch herum:
MDL→ Outputs → Kanal invertieren. - Ausschläge einstellen unter Outputs:
| Rudertiefe | Ausschlag | Expo | Dual Rate Erstflug | |
|---|---|---|---|---|
| Höhe | 18 mm | ± 12° (≈ ±4 mm) | 35 % | 70 % |
| Seite | 28 mm | ± 22° (≈ ±10 mm) | 30 % | 80 % |
Servohebel im innersten Loch, Ruderhorn 8 mm hoch. Das übersetzt mechanisch herunter und gibt feine Auflösung statt Zappeln.
4 · Vor dem Erstflug
- KABEL-CHEK ! Alle Kabel genau auf polarität prüfen.
- Schwerpunkt. Ausbalancieren: Akku vor oder zurück schieben, bis es passt.
- Failsafe testen: Motor läuft mit halbem Gas (Modell festhalten, kein Prop), Sender ausschalten → Motor muss sofort aus sein.
- Alle Klebestellen abklopfen, Ruder auf Leichtgängigkeit prüfen, Antennen frei.
5 · Erstflug
- Wind von vorn. Ideal 3–5 m/s, freies Feld, mindestens Sportplatzgröße.
- Vollgas, dann waagerecht und kräftig werfen — nicht nach oben. Schub/Gewicht 0,37, er steigt aus dem Wurf heraus flach weg.
- Nicht sofort korrigieren. Auf Höhe kommen lassen, dann in Ruhe austrimmen.
- Erste Runden hoch und weit. Kurven flach, mit Seitenruder einleiten und mit Höhe halten.
- Landung: Motor aus, flach anfliegen, kurz vor dem Boden leicht abfangen. Er landet auf der Kufe.
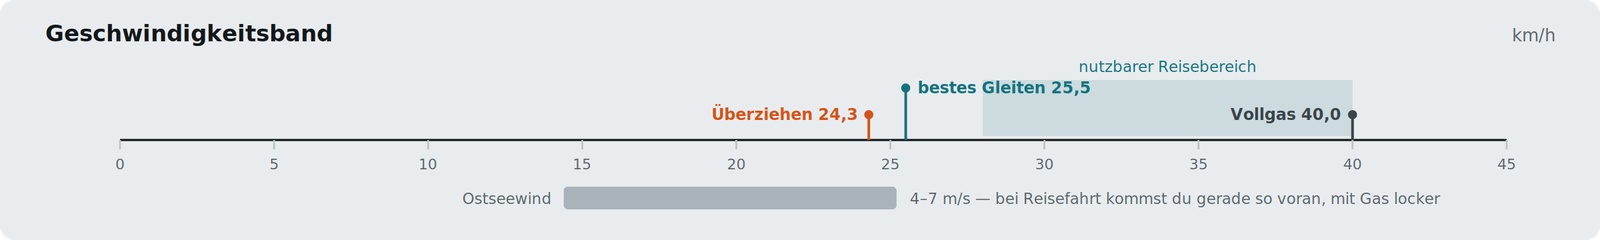
Reisegeschwindigkeit ~27 km/h bei rund einem Drittel Gas, ~15 Minuten mit dem 370er Akku. Überziehen bei 24 km/h — darunter wird er weich.
Viel Erfolg. Kurve nicht tief. 🛩
RC-Strandflieger — Technische Daten
Vollständig gedrucktes 1S-RC-Flugzeug · PETG · Entwurf Simulation
| Spannweite | 700 mm |
| Flügeltiefe | 85 mm, konstant |
| Flügelfläche | 5,95 dm² |
| Streckung | 8,24 |
| Länge über alles | 460 mm |
| Abflugmasse | 177,2 g (mit 370 mAh) |
| Flächenbelastung | 29,8 g/dm² · 2,98 kg/m² |
| Leistungsbelastung | 146 W/kg |
| Steuerung | Seite + Höhe, 2 Servos |
Flügel
| Grundriss | Rechteck, keine Zuspitzung, keine Schränkung |
| Profil | Clark-Y-Ableitung, 11,9 % (10,1 mm), Dickenrücklage 30 % |
| Unterseite | flach ab 1,5 mm hinter der Nase |
| Nasenradius | 1,5 mm |
| Endleistendicke | 0,8 mm |
| Aufbau | 4 Module à 175 mm |
| Polyeder | 15° an den Stößen bei ± 175 mm |
| Effektiver V-Winkel | 11,3° |
| Einstellwinkel | + 2° gegen die Rumpfachse |
| Holmlage | 34 % Tiefe, Tasche 16,3 × 6,6 mm |
Der effektive V-Winkel ist das momentengewichtete Mittel über die Halbspannweite: Γeff = Γaußen · (s² − yKnick²) / s² = 15° · (350² − 175²)/350² = 11,25°

Vier gleiche Module, drei Verbinder. Nur die beiden Keilverbinder erzeugen die V-Form — die Module selbst sind rechtwinklig.
Leitwerk und Rumpf
| Höhenleitwerk | 200 × 57 mm = 114 cm², Höhenruder 18 mm (32 %) |
| Seitenleitwerk | Wurzel 85, Spitze 42, Höhe 85 mm = 54 cm², Ruder 28 mm (33 %) |
| Leitwerkshebel | 218 mm = 2,56 Flügeltiefen |
| Höhenleitwerksvolumen Vh | 0,487 |
| Seitenleitwerksvolumen Vv | 0,0283 |
| Decalage | 2° (Flügel + 2°, HLW 0°) |
| Motorsturz / -zug | 0° / 0° |
| Rumpfquerschnitt | 34 × 52 mm, Spant 26 × 28 mm |
| Motorwellenhöhe | 47 mm über Standlinie |
2 · Massen
Zelle — 147,9 g
| Baugruppe | Anz. | Einzeln | Summe |
|---|---|---|---|
| Flügelmodul T4 | 4 | 17,2 g | 68,9 g |
| Verbinder gerade T5 | 1 | 2,9 g | 2,9 g |
| Keilzunge T6 | 2 | 3,0 g | 6,0 g |
| Keilkragen T7 | 2 | 2,0 g | 4,0 g |
| Randbogen T8 | 2 | 2,8 g | 5,5 g |
| Motorhaube T1 | 1 | 6,4 g | 6,4 g |
| Rumpfpod T2 | 1 | 17,8 g | 17,8 g |
| Akkuluke T3 | 1 | 2,0 g | 2,0 g |
| Heckausleger T9 | 1 | 11,6 g | 11,6 g |
| Höhenleitwerk T10 | 1 | 10,5 g | 10,5 g |
| Seitenleitwerk T11 | 1 | 5,0 g | 5,0 g |
| Schubstange T12 | 2 | 1,6 g | 3,3 g |
| Kleber, Kleinteile | 4,0 g |
Elektronik — 20,8 g ohne Akku
| Komponente | Typ | Masse |
|---|---|---|
| Motor | BetaFPV LAVA 1102, 14000 KV | 6,5 g |
| Propeller | HQ 89 mm (3,5″) | 1,8 g |
| Regler | X-Star XP-7A | 2,0 g |
| Step-up | 5 V, ≥ 500 mA | 1,5 g |
| Empfänger | Matek ELRS-R24-P6 | 1,0 g |
| Servos | 2 × 2,5 g, analog | 5,0 g |
| Kabel, Stecker | 3,0 g |
Abflugmasse
| Akku | Abflugmasse | Flächenbelastung |
|---|---|---|
| 1S 150 mAh (4,0 g) | 172,7 g | 29,0 g/dm² |
| 1S 250 mAh (6,5 g) | 175,2 g | 29,4 g/dm² |
| 1S 370 mAh (8,5 g) | 177,2 g | 29,8 g/dm² |
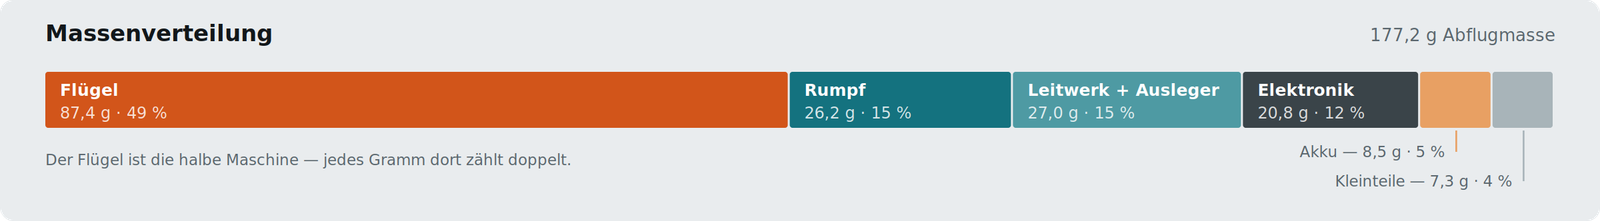 Über die Hälfte der Maschine ist Flügel. Deshalb entscheidet die Wandstärke dort über das ganze Projekt.
3 · Aerodynamik
Widerstandsaufteilung
Nullwiderstandsbeiwert, bezogen auf die Flügelfläche:
| Anteil | CD0 | Anteil |
|---|---|---|
| Flügelprofil bei Re 40.000 | 0,0280 | 60 % |
| Rumpf + Ausleger | 0,0080 | 17 % |
| Leitwerke | 0,0055 | 12 % |
| Interferenz, Ruderspalte, Anlenkung | 0,0050 | 11 % |
| Summe | 0,0465 |
Oswald-Faktor e = 0,75 → induzierter Faktor k = 1/(π · Λ · e) = 0,0515
Polare: CD = 0,0465 + 0,0515 · CL²
Geschwindigkeiten
| CL | m/s | km/h | Reynolds | |
|---|---|---|---|---|
| Überziehen | 1,05 | 6,74 | 24,3 | 38.200 |
| Minimales Sinken | 1,05 | 6,74 | 24,3 | 38.200 |
| Bestes Gleiten | 0,95 | 7,09 | 25,5 | 40.200 |
| Bestes Steigen | 0,92 | 7,11 | 25,6 | 40.300 |
| Vollgas waagerecht | 0,30 | 11,1 | 40,0 | 62.900 |
Leistungsdaten
| Gleitzahl, theoretisch | 10,2 |
| Gleitzahl, praktisch | 8,7 (15 % Abschlag für Bauqualität) |
| Sinkgeschwindigkeit bestes Gleiten | 0,82 m/s |
| Minimale Sinkgeschwindigkeit | 0,78 m/s |
| Bestes Steigen | 0,79 m/s = 47 m/min |
| Steigwinkel | 6,4° |
| Wendekreis bei 30° Schräglage | 8,9 m Radius |
| Lastvielfaches bei 30° Schräglage | 1,15 g |
| Überziehgeschwindigkeit bei 30° | 26,1 km/h |
Reynolds-Bereich 38.000 bis 63.000. Das ist der Bereich, in dem Profile empfindlich werden: laminare Ablöseblasen kosten Auftrieb und Widerstand. Deshalb der bewusst dicke Nasenradius von 1,5 mm und die früh liegende Dickenrücklage bei 30 %.
4 · Stabilität
| Neutralpunkt | 48,6 % Tiefe = 41,3 mm hinter der Nasenleiste |
| Schwerpunkt Auslegung | 32 % = 27,2 mm |
| Schwerpunkt Erstflug | 29 % = 25,0 mm |
| Stabilitätsmaß | 16,6 % der Flügeltiefe |
| Auftriebsanstieg Flügel aw | 5,06 /rad |
| Auftriebsanstieg HLW at | 3,08 /rad |
| Abwindgradient dε/dα | 0,39 |
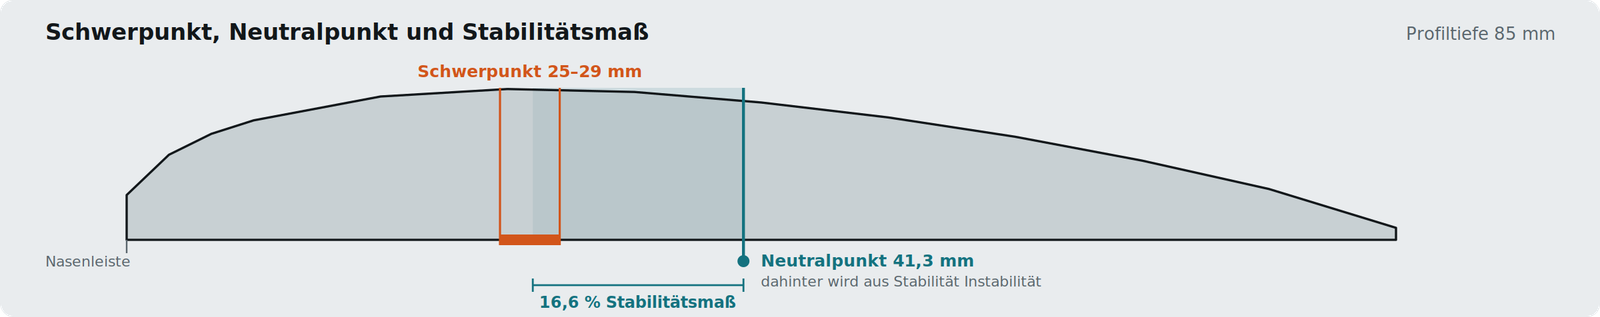 Neutralpunkt: xNP/c = 0,25 + Vh · (at/aw) · (1 − dε/dα)
Einordnung: 10–15 % gilt als normal für ein Sportmodell, 15–20 % als Trainer. Der Boxer liegt bewusst am oberen Rand — er kehrt von selbst in die Fluglage zurück und verzeiht grobe Knüppelbewegungen.
Querstabilität
| Effektiver V-Winkel | 11,3° |
| Rolldämpfung | hoch (Streckung 8,24) |
| Abrissverhalten | Wurzel zuerst — Rechteckflügel ohne Zuspitzung |
| Schränkung | keine, konstruktiv nicht nötig |
5 · Antrieb
| Motor | BetaFPV LAVA 1102, 14000 KV, 1S |
| Reglerlimit | 7 A |
| Eingangsleistung Vollgas | 25,9 W (7 A × 3,7 V) |
| Wellenleistung | 14,8 W |
Propellervergleich bei gleicher Wellenleistung
| Propeller | Kreisfläche | Standschub ideal | Standschub real | Betriebsdrehzahl |
|---|---|---|---|---|
| HQ 89 mm (3,5″) | 62,2 cm² | 152 g | ~68 g | ~21.000 min⁻¹ |
| HQ 65 mm (2,5″) | 33,2 cm² | 123 g | ~56 g | ~35.500 min⁻¹ |
Gütegrad (Figure of Merit) 0,45 angenommen.
Der 89er ist rechnerisch „zu viel Propeller" für 14000 KV. Bei 21.000 min⁻¹ läuft der Motor weit unter seiner Leerlaufdrehzahl von rund 51.800 min⁻¹, also mit hohem Schlupf und schlechtem Wirkungsgrad. Der Regler begrenzt bei 7 A — praktisch fliegst du mit 50 bis 60 % Knüppel. Der Gewinn liegt nicht im Standschub, sondern im Reiseflug: die größere Kreisfläche braucht für denselben Vortrieb rund 20 % weniger Strom.
| Auslegungsschub | 59 g |
| Schub / Gewicht | 0,33 |
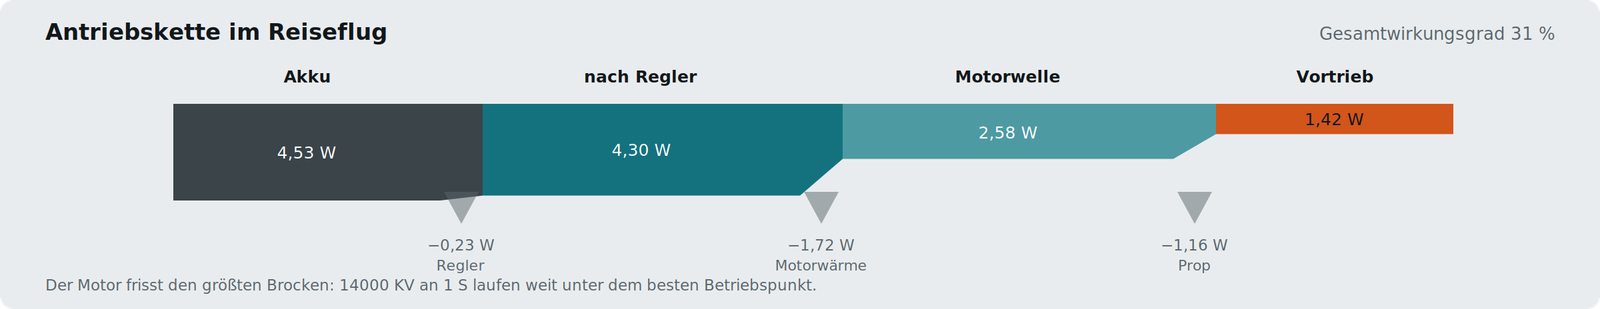
| Wirkungsgrad Regler | 95 % |
| Wirkungsgrad Motor | ~60 % |
| Wirkungsgrad Propeller | ~55 % |
| Antriebsstrang gesamt | 31 % |
6 · Energie und Flugzeit
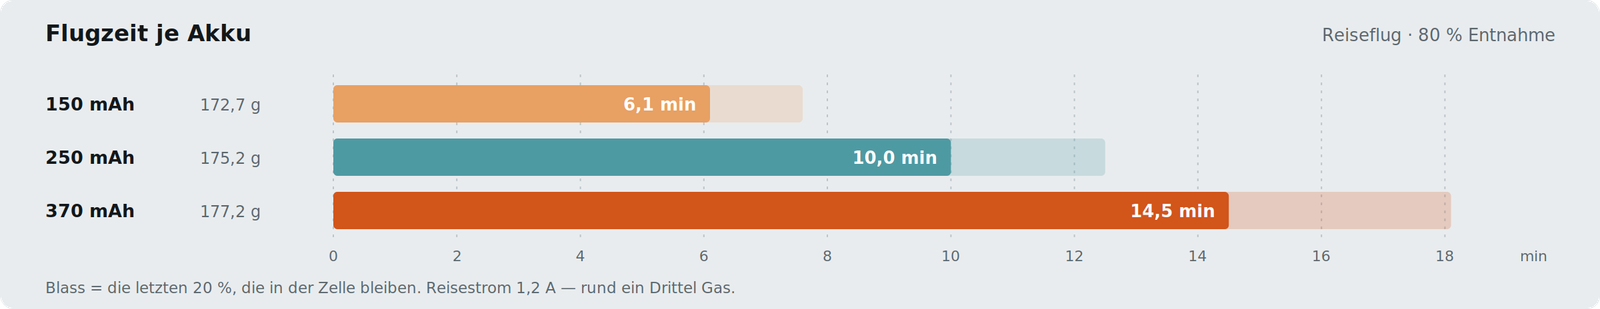
Gerechnet mit 80 % Entnahme — die letzten 20 % bleiben als Reserve in der Zelle.
Reiseflug
| Vortriebsleistung | 1,42 W |
| Elektrische Leistung | 4,53 W |
| Strom bei 3,7 V | 1,22 A |
| Gasstellung | ~35 % |
| Akku | Energie | Reisestrom | C-Rate Reise | C-Rate Vollgas | Flugzeit |
|---|---|---|---|---|---|
| 150 mAh | 0,56 Wh | 1,18 A | 7,8 C | 47 C | 6,1 min |
| 250 mAh | 0,93 Wh | 1,20 A | 4,8 C | 28 C | 10,0 min |
| 370 mAh | 1,37 Wh | 1,22 A | 3,3 C | 19 C | 14,5 min |
Stromversorgung
| Zellspannung | 4,2 V voll · 3,7 V nominal · 3,4 V Landung |
| Empfänger | 3,2–4,2 V direkt möglich (getestet), im Bau über Step-up |
| Servos | 5 V vom Step-up, Spitzenstrom je ~200 mA |
| Reglerroter BEC-Draht | abgeklemmt — linearer BEC kann an 1S nicht hochsetzen |
7 · Struktur
Flügel bei 5 g Lastvielfachem
| Auftrieb gesamt | 8,69 N |
| Wurzelbiegemoment | 684 Nmm |
| Biegemoment am Außenstoß | 190 Nmm |
| Holmquerschnitt | 16 × 6,3 mm, Wand 1,2 mm |
| Flächenträgheitsmoment Holm | 266 mm⁴ |
| Widerstandsmoment Holm | 84,5 mm³ |
| Spannung an der Wurzel | 8,1 MPa |
| Sicherheit gegen PETG (45 MPa) | 5,6-fach |
| Spannung am Außenstoß | 2,2 MPa → 20-fach |
Steifigkeit
| Flächenträgheitsmoment Flügelkasten | 1.557 mm⁴ |
| Biegesteifigkeit EI | 2,65 · 10⁶ N·mm² |
| Randbogendurchbiegung bei 1 g | 1,8 mm |
| Randbogendurchbiegung bei 5 g | 8,8 mm = 2,5 % der Halbspannweite |
Optionale Verstärkung
Der Hohlraum in der Holmzunge misst 13,6 × 3,9 mm. Zwei eingeklebte ø1-Kohlestäbe von 46 mm Länge erhöhen die Steifigkeit der Stoßstelle um den Faktor 2,7 bei 0,15 g Mehrgewicht. Konstruktiv vorgesehen, im Normalfall nicht nötig.
8 · Funkstrecke
| System | ExpressLRS 2,4 GHz |
| Paketrate | 250 Hz |
| Sendeleistung | 25 mW = 14 dBm |
| Empfängerempfindlichkeit bei 250 Hz | −108 dBm |
| Systemgewinn | 122 dB |
| Freiraumreichweite, theoretisch | 12,3 km |
| Steuerlatenz | ~12 ms |
Freiraumdämpfung: FSPL = 20·log₁₀(d) + 20·log₁₀(f) + 32,44
Die rechnerische Reichweite liegt um Größenordnungen über der Sichtweite eines 700-mm-Modells (praktisch 300 bis 400 m). Die Funkstrecke ist damit nie der begrenzende Faktor.
9 · Fertigung
| Material | PETG, Dichte 1,27 g/cm³ |
| E-Modul | ~1.700 MPa |
| Zugfestigkeit | ~45 MPa |
| Schichthaftung | 60–70 % der Zugfestigkeit |
| Wandstärke | 0,4 mm (1 Perimeter) |
| Schichthöhe | 0,15 mm |
| Extrusionsquerschnitt | 0,06 mm² |
| Filamentverbrauch | 144 g PETG, mit Brim ~152 g |
| Materialvolumen | 113 cm³ |
| Druckzeit gesamt | ~19 h |
| Modelle / Drucke | 12 / 19 |
| Längstes Teil | Heckausleger, 210 mm stehend |
Wandstärke als Konstruktionsparameter
Die gedruckte Schale wiegt 10,4 g pro dm² Flügelfläche bei 0,4 mm Wand. Das ist der Grund für alle Größenentscheidungen: Fläche kostet bei einem gedruckten Flieger ihr eigenes Gewicht mit, anders als bei Schaum. Deshalb 700 × 85 mm statt 840 × 100 mm bei gleicher Fläche — Streckung ist gratis, Fläche nicht.
10 · Annahmen und Unsicherheiten
Damit klar ist, was gerechnet und was geschätzt ist:
| Größe | Wert | Vertrauen |
|---|---|---|
| Geometrie, Massen | aus dem CAD | ± 3 % |
| CD0 | 0,0465 | ± 20 % |
| Oswald-Faktor e | 0,75 | ± 10 % |
| CLmax | 1,05 | ± 10 % |
| Gütegrad Propeller | 0,45 | ± 15 % |
| Motorwirkungsgrad bei 7 A | 60 % | ± 15 % |
| Gleitzahl | 8,7 | ± 20 % |
Drei Dinge, die man messen statt rechnen sollte:
- Leergewicht — Küchenwaage, nach jedem gedruckten Teil. Ein Flügelmodul muss 17,2 g ± 1,5 g wiegen.
- Standschub — Modell auf die Küchenwaage stellen, Prop nach unten, Vollgas. Die Anzeige ist der Schub.
- Reisestrom — im Flug per ELRS-Telemetrie oder nach der Landung über die zurückgeladene Kapazität.
Weichen diese drei ab, verschieben sich Flugzeit und Steigleistung entsprechend. Alles andere in diesem Blatt folgt daraus.